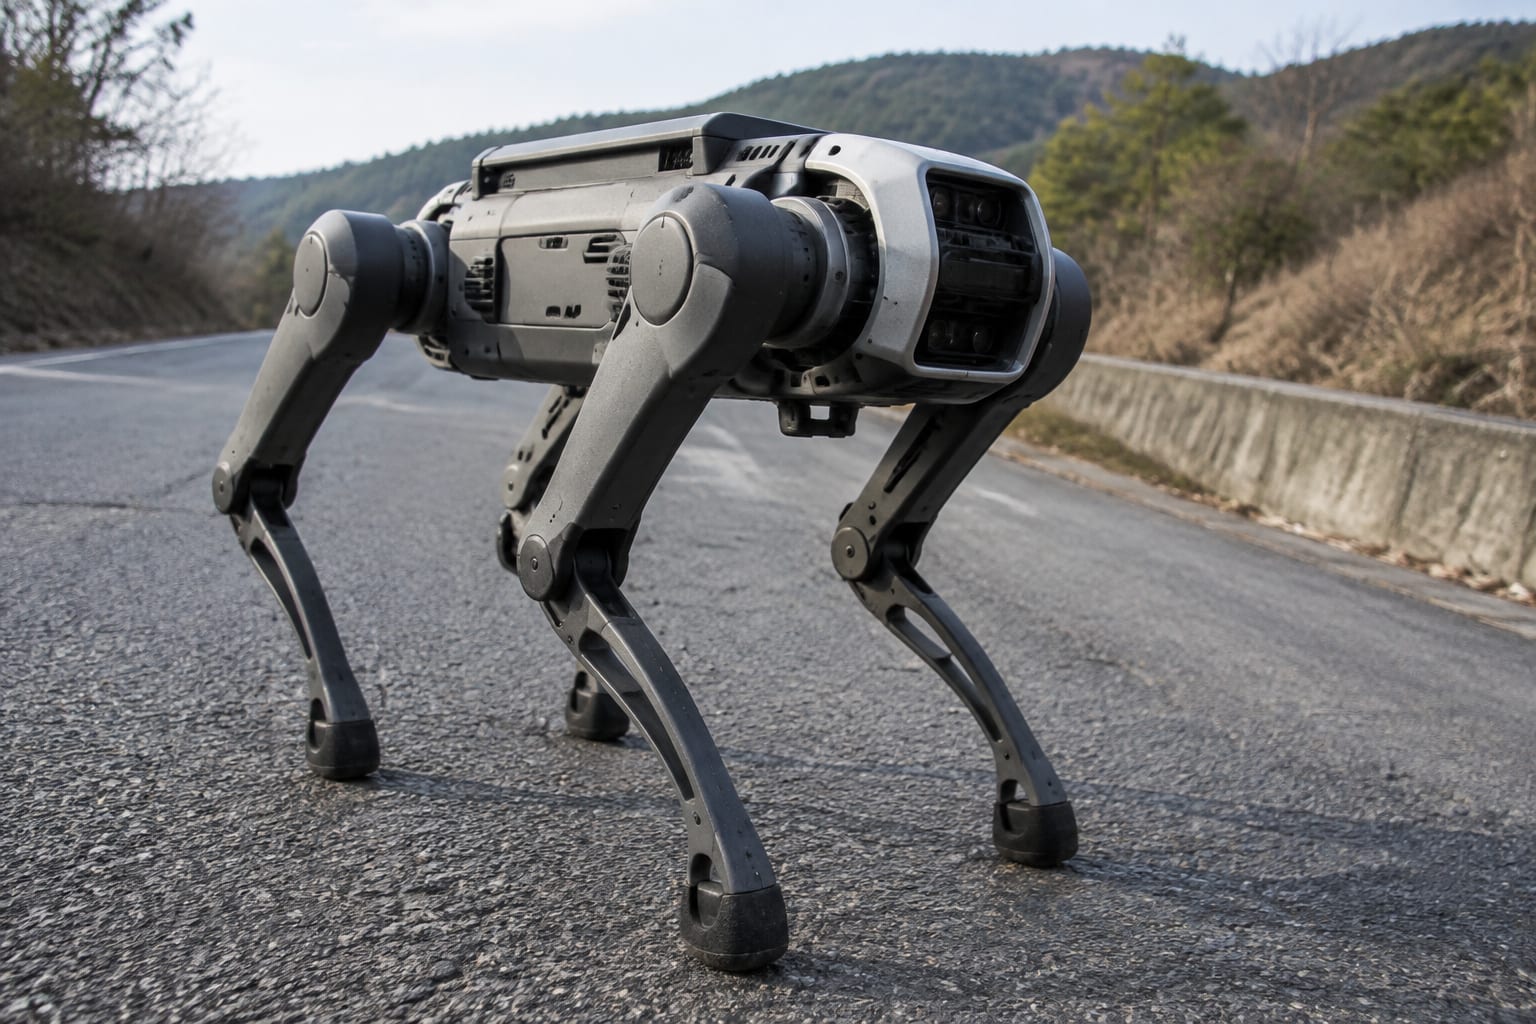
O baterie mai mare, mecanisme cu pierderi reduse și un control mai atent al mișcării au permis robotului patruped RAIBO2 să termine un maraton oficial în Coreea de Sud. Un studiu publicat la 23 septembrie 2026 în Nature explică soluțiile folosite pentru cursa din 17 noiembrie 2024, considerată de dezvoltatori prima asemenea reușită a unui robot cu patru picioare.
La cea de-a 22-a ediție a Sangju Dried-Persimmon Marathon, RAIBO2 a alergat alături de participanți umani și a parcurs cei 26,2 mile (42,2 kilometri) ai maratonului în puțin peste 4 ore și 19 minute, fără oprire pentru reîncărcare, potrivit Live Science. Traseul pe drumuri publice a inclus două urcări cu diferențe de nivel de 50 de metri și pante de până la 10 grade, care au solicitat suplimentar bateria.
Schimbările de ritm epuizaseră bateria la o încercare anterioară
Pe un teren de atletism plat, robotul parcursese deja un traseu ghidat prin satelit de 26,7 mile (43 km), în 4 ore și 40 de minute, cu o singură încărcare. Participarea la o cursă pe teren denivelat, printre alți concurenți, pusese însă o problemă diferită.
O tentativă anterioară de maraton se încheiase în jurul milei 23 (37 km), când bateria se descărcase. Dezvoltatorii au pus eșecul parțial pe seama schimbărilor frecvente de ritm prin care mașina încerca să se adapteze alergătorilor din apropiere.
Autonomia este o limitare pentru această categorie de roboți, chiar dacă pot traversa scări și poteci accidentate pe care modelele cu roți înaintează greu. Denumirea uzuală de câini robot vine din mișcarea articulațiilor picioarelor din față și din spate, asemănătoare celei a câinilor.
„Spre deosebire de roboții pe roți, cei patrupezi consumă continuu energie la articulații pentru a-și susține greutatea corporală și înregistrează pierderi de energie cinetică în timpul contactului intermitent dintre picioare și sol”, au explicat cercetătorii în studiul publicat în Nature.
Echipa a intervenit asupra bateriei și a felului în care se mișcă picioarele
Pentru cursa reușită, dezvoltatorii au mărit capacitatea bateriei cu 33% față de configurația anterioară. Au modificat și controlul rigidității articulațiilor la nivelul actuatorului, mecanismul care produce mișcarea. Reglajul permite piciorului să devină mai flexibil pentru a absorbi un impact sau să asigure o împingere stabilă și puternică.
Eficiența a venit și din trei soluții pe care echipa le-a combinat:
- Componente mecanice ușoare, care transmit energia de mișcare de la articulații cu pierderi foarte mici.
- Un circuit de comandă a motoarelor conceput pentru pierderi reduse de energie.
- Un sistem de control al deplasării optimizat pentru limitarea consumului.
Controlul mișcării a fost antrenat în RaiSim, mediul de simulare al echipei, care include modele de pante, scări și drumuri înghețate.
La coborâre, RAIBO2 poate recupera o parte din energia de mișcare și o poate stoca în baterie, asemenea multor vehicule electrice. Astfel compensează parțial consumul de la urcare, fără să elimine necesarul suplimentar de energie impus de un traseu cu diferențe de nivel.
Autonomia maximă raportată se referă la trasee drepte
După modificări, cercetătorii au raportat o autonomie maximă de 41,6 mile (67 km) cu o singură încărcare, pe trasee drepte. Bateria are o capacitate totală de 2.016 watt-ore, iar echipa estimează că robotul ar putea parcurge cu până la 15,5 mile (25 km) mai mult decât distanța maratonului.
Potrivit dezvoltatorilor, distanța parcursă între încărcări este de peste trei ori mai mare decât cea a roboților patrupezi existenți. Ei au evaluat și costul total al transportului, un indicator al energiei necesare pentru deplasarea unui corp pe o anumită distanță: cu cât valoarea este mai mică, cu atât consumul este mai redus.
Pentru RAIBO2, valoarea raportată este de 0,25, față de reperul de 0,37 pentru oameni. Cercetătorii afirmă că este primul robot patruped care obține un rezultat mai bun decât acest reper.
Dezvoltatorii văd posibile utilizări în zone de dezastru și regiuni montane, unde deplasarea pe roți este dificilă. Un robot cu suficientă autonomie și mobilitate ar putea transporta camere, senzori sau echipamente de comunicații pe teren denivelat.